
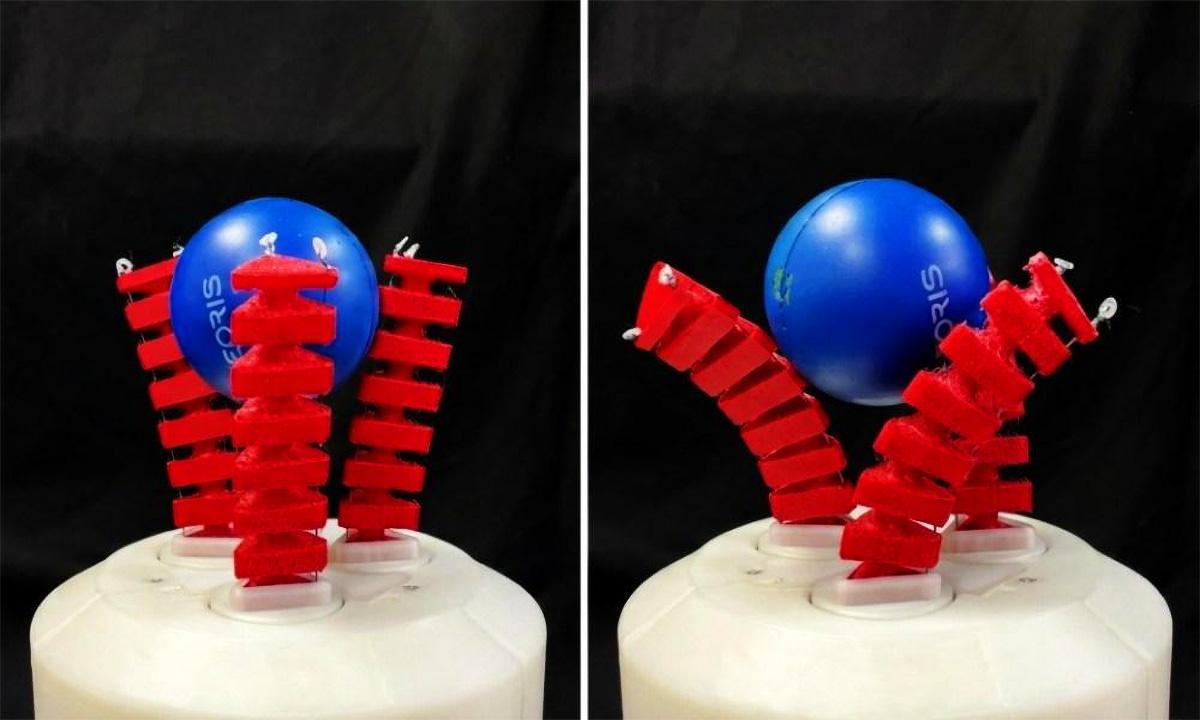
Et team av forskere fra Universidad Publico de Navarra (UPNA) og Universidad Carlos III de Madrid (UC3M) har avduket en myk robotgriper som går utover å bare gripe gjenstander. Systemet kan rulle gjenstander og endre retningen deres mellom fingrene uten å måtte slippe dem eller plassere dem på en overflate for å gripe dem igjen. Denne fingerferdigheten, kjent som manipulasjon i hånden, er fortsatt uvanlig i denne typen mekanisme.
Utviklingen tar sikte på å overvinne en klassisk begrensning. Fleksibiliteten til myke klør lar dem tilpasse seg svært forskjellige former, størrelser og stivheter, men det er ofte vanskelig å oppnå fine bevegelser etter griping. Forskerne har publisert resultatene sine i det vitenskapelige tidsskriftet Bioinspiration & Biomimetics , hvor de beskriver en arkitektur designet for å forbedre denne manipulasjonskapasiteten.
Trefingersdesign og koordinerte bevegelser
Griperen består av tre myke fingre, hver med tre frihetsgrader . I tillegg til å bøye seg, kan de rotere om sin egen akse. Ved å koordinere disse bevegelsene lar enheten objektet rotere kontinuerlig mens det forblir grepet. Ideen er å skille to handlinger som er knyttet sammen i mange fleksible systemer: å lukke fingrene rundt et stykke og deretter endre dets posisjon.
Forskerne sammenligner resultatet med hverdagslige bevegelser. Det kan sammenlignes med å vri en krukke i hånden for å lese etiketten uten å sette den ned, eller bevegelsen med å skru ut en lyspære. For en person er det nesten automatisk; for en myk robot krever det kontroll av gripekrefter, relative forskyvninger og deformasjoner av materialer som ikke oppfører seg som en konvensjonell stiv skjøt.
Teamet prøver ikke å gjenskape en menneskehånd, men heller å gi maskinen noe av den manuelle fingerferdigheten som brukes daglig. I praksis gjør dette at et objekt kan omorienteres før bruk, plasseres i en annen posisjon eller forberedes for en påfølgende oppgave uten å starte en ny gripesyklus.
Søknader, testing og finansiering
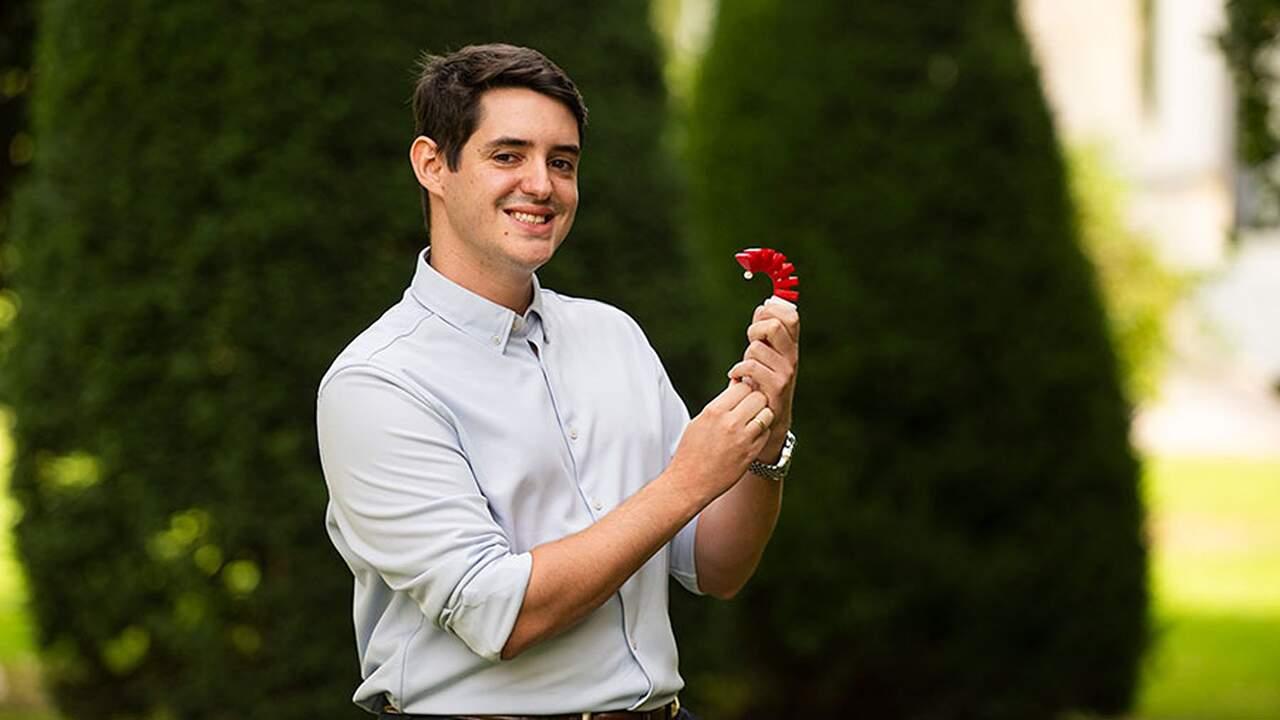
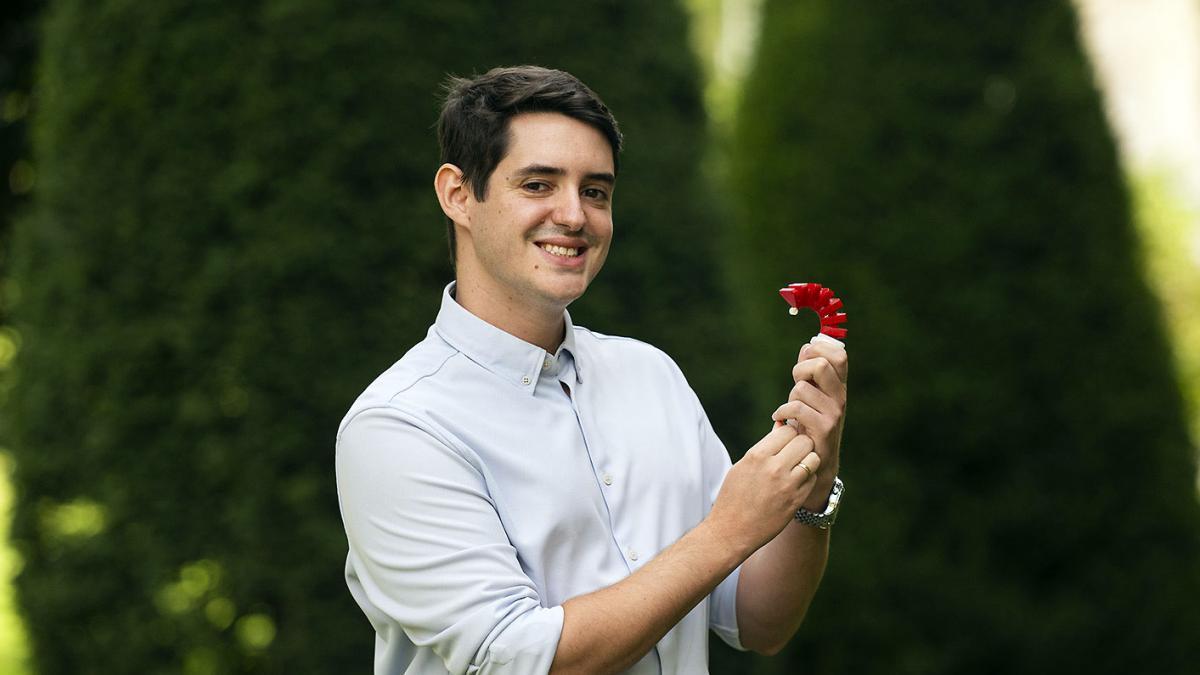
Designet er også modulært. Hver av de tre fingrene kan monteres og demonteres separat , slik at et skadet element kan byttes ut uten å bytte ut hele kloen. Denne funksjonen forenkler eksperimentering med forskjellige konfigurasjoner og kan forenkle vedlikehold i fremtidig utvikling.
Under testene brukte forskerne et bredt utvalg av gjenstander: en vannflaske, en bøtte, en pakke med lommetørklær, en fidget spinner, en 3D-printet figur, en gummiand, flere kosedyr, en skrutrekker og en kunstig rose . Den samme strategien ble brukt til å holde gjenstander i forskjellige størrelser, former og stivheter, og til å rotere dem uten først å slippe grepet.
Potensielle bruksområder omfatter oppgaver der en robot må justere grepet på et objekt uten å måtte slippe det og gripe det igjen. Eksempler inkluderer å orientere en del før montering , håndtering av delikate eller uregelmessig formede produkter, sortering av bestillinger, klargjøring av laboratoriematerialer eller arbeid med gjenstander som endrer form. Sektorene som er nevnt inkluderer mat, logistikk, laboratorier, produksjon og assisterende robotikk.
Et annet felt der denne tilnærmingen passer er samarbeidende robotikk . I rom som deles av mennesker og maskiner, kan myke systemer fysisk tilpasse seg mindre strukturerte miljøer enn en tradisjonell industricelle. Muligheten til å reorientere et objekt i selve griperen utvider operasjonene som kan fullføres med et enkelt grep.
Prosjektet ble finansiert av ADAPTA- og SIROCO-prosjektene , promotert av Vitenskaps-, innovasjons- og universitetsdepartementet, sammen med ERDF-midler fra EU. Forfatterne av studien er Carlos Relaño Gibert, fra Universidad Pública de Navarra (UPNA), og Alberto Rodríguez-Sanz, Lisbeth Mena og Concepción A. Monje, fra RoboticsLab ved Carlos III-universitetet i Madrid (UC3M).
I motsetning til stive industriroboter, som vanligvis trenger å vite den nøyaktige geometrien til det de skal plukke opp på forhånd, tilbyr myke roboter større tilpasningsevne til berøring. Dette eliminerer ikke behovet for visjon, kontroll og planlegging, men det reduserer avhengigheten av en bestemt form og åpner døren for å håndtere skjøre eller uforutsigbare objekter med større sikkerhetsmargin.
Denne utviklingen er fortsatt i den eksperimentelle forskningsfasen. Tester viser at arkitekturen fungerer med de studerte objektene, selv om implementeringen på reelle produksjonslinjer vil avhenge av faktorer som syklushastighet, repeterbarhet, vedlikehold og integrasjon med andre systemer. Hvis disse betingelsene kan oppfylles uten å ofre mekanisk enkelhet, kan manipuleringen i griperen eliminere hjelpeoperasjoner i oppgaver som for tiden krever frigjøring, reposisjonering og regriping.